 AgileX Robotics
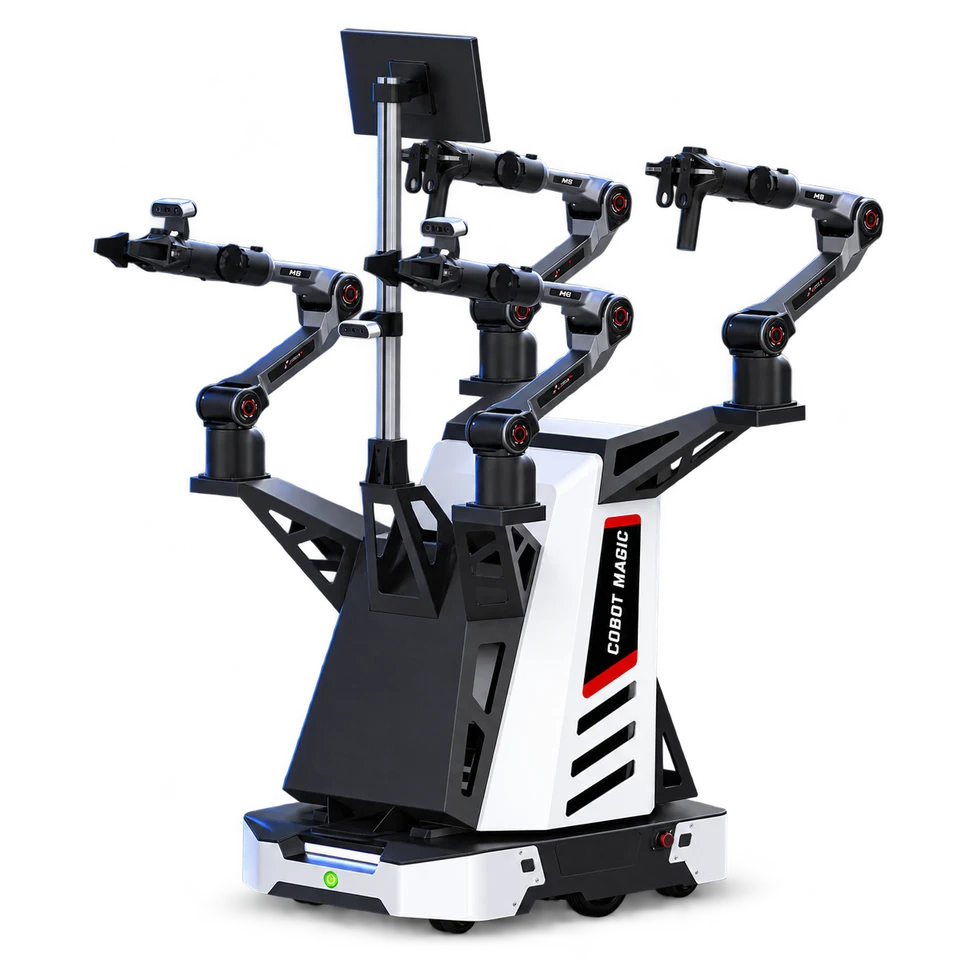
COBOT MAGIC (TRACER 2.0)
Mobile ALOHA-based research system combining a mobile base with leader/follower arms and cameras for demonstration collection. This entry follows the current TRACER 2.0 configuration.
- Form
- mobile manipulator
- Purpose
- Bimanual teleoperation research
Specifications
Manufacturer-reported hardware and purchase details. Configuration differences stay with each value.
| Attribute | Reported value | Source |
|---|---|---|
| Compute | ||
| Onboard computer | Integrated PC; exact configuration by quotation | 2026-10-26 |
| Configuration | ||
| Mobile base | TRACER 2.0 | 2026-10-26 |
| Mobility and arms | Coordinated mobile-base and bimanual teleoperation | 2026-10-26 |
| Development | ||
| Data workflow | Whole-body demonstrations for imitation learning and policy training | 2026-10-26 |
| Software architecture | Mobile ALOHA-based open-source stack | 2026-10-26 |
| Interaction | ||
| Teleoperation layout | Two leader arms and two follower arms | 2026-10-26 |
| Manipulation | ||
| Arms | Four PiPER arms, six degrees of freedom each | 2026-10-26 |
| Purchase | ||
| Availability and region | Official sales enquiry route; confirm regional supply, tooling, installation and lead time. | 2026-10-26 |
| Pricing basis | Manufacturer sales quote; end effector, integration and regional terms are configuration-dependent. No public configured USD price verified. | 2026-10-26 |
| Sensors | ||
| Top camera | Top-view scene camera; confirm camera model | 2026-10-26 |
| Wrist cameras | Wrist-mounted views for manipulation data | 2026-10-26 |
Evidence map
1 of 25 measurements have records. Each column shows a kind of evidence, not a performance rating. Select a count to read the records.
| Measurement | Manufacturer reported | Demonstrated | Community tested | Independently benchmarked |
|---|---|---|---|---|
| Autonomy | ||||
| Autonomous completion | No records | No records | No records | No records |
| Failure recovery | No records | No records | No records | No records |
| Intervention burden | No records | No records | No records | No records |
| Intervention frequency | No records | No records | No records | No records |
| Novelty degradation | No records | No records | No records | No records |
| Endurance & reliability | ||||
| Charging time | No records | No records | No records | No records |
| Energy per task | No records | No records | No records | No records |
| Mission failure rate | No records | No records | No records | No records |
| Working runtime | No records | No records | No records | No records |
| Interaction | ||||
| Human setup time | No records | No records | No records | No records |
| Instruction following | No records | No records | No records | No records |
| Response latency | No records | No records | No records | No records |
| Manipulation | ||||
| Door opening | No records | No records | No records | No records |
| Fine manipulation | No records | No records | No records | No records |
| Multistep execution | No records | No records | No records | No records |
| Object retrieval | No records | No records | No records | No records |
| Unfamiliar-object grasping | 1 | No records | No records | No records |
| Mobility | ||||
| Load carrying | No records | No records | No records | No records |
| Obstacle avoidance | No records | No records | No records | No records |
| Room navigation | No records | No records | No records | No records |
| Stair climbing | No records | No records | No records | No records |
| Travel speed | No records | No records | No records | No records |
| Ownership | ||||
| Cost per successful task | No records | No records | No records | No records |
| Operating cost | No records | No records | No records | No records |
| Purchase cost | No records | No records | No records | No records |
— No records: not assessed, not zero performance. Some measurements may not apply to this form factor. Counts indicate documentation, not quality or independent verification.
Evidence records
Claims stay attributed. Read each record for hardware, conditions, limitations and disclosures.
1 of 1 records
| Record / measurement | Attribution / context | Result | Record date |
|---|---|---|---|
Unfamiliar-object grasping Unfamiliar-object grasping · manufacturer claimAgileX offers bimanual mobile manipulation and demonstration collection; autonomous task success depends on the trained policy and integration. | Manufacturer reported Omblet editorial Environment unspecified | No measured value | 2026-10-26 |
In the hands of owners
Public robot profiles, configurations and experience from the people using this model.