 1X
NEO (Early Access)
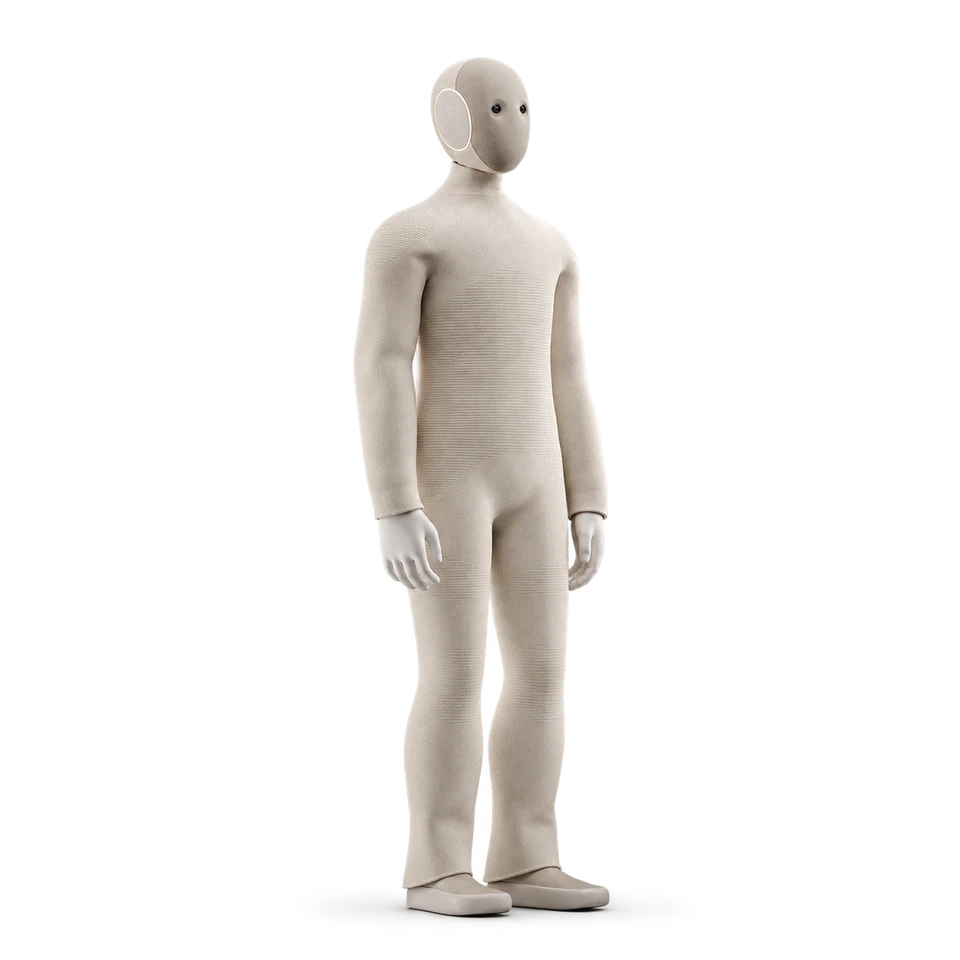
Soft-covered humanoid offered through an early-access reservation programme. Foundational autonomy is supplemented by scheduled remote guidance from 1X experts for unfamiliar chores.
- Form
- humanoid
- Purpose
- Home assistance development
Specifications
Manufacturer-reported hardware and purchase details. Configuration differences stay with each value.
| Attribute | Reported value | Source |
|---|---|---|
| Compute | ||
| Computer | 1X NEO Cortex based on NVIDIA Jetson Thor | 2026-10-26 |
| Configuration | ||
| Joint degrees of freedom | 22 per hand, 7 per arm, 6 per leg, 3 neck and 2 spine | 2026-10-26 |
| Operating modes | Basic autonomy; scheduled remote expert guidance and app/VR remote control | 2026-10-26 |
| Connectivity | ||
| Wireless | Wi-Fi, Bluetooth and 5G | 2026-10-26 |
| Manipulation | ||
| Arm payload | 18 lb | 2026-10-26 |
| Carrying load | 55 lb; distinct from the 154 lb lift rating | 2026-10-26 |
| Mobility | ||
| Walking speed | 1.4 m/s | 2026-10-26 |
| Physical | ||
| Exterior | Soft polymer lattice under a washable nylon suit | 2026-10-26 |
| Height | 5 ft 6 in | 2026-10-26 |
| Mass | 66 lb | 2026-10-26 |
| Power | ||
| Battery | 842 Wh | 2026-10-26 |
| Runtime | 4 hours; workload unspecified | 2026-10-26 |
| Purchase | ||
| Availability and region | Official order page advertises US deliveries starting in 2026; this does not establish individual shipment or stock status. | 2026-10-26 |
| Pricing basis | US$20,000 Early Access ownership; US$200 refundable deposit. A separate US$499/month subscription option is advertised. | 2026-10-26 |
| Sensors | ||
| Cameras | Dual 8.85 MP stereo fisheye cameras at 90 Hz | 2026-10-26 |
Evidence map
1 of 25 measurements have records. Each column shows a kind of evidence, not a performance rating. Select a count to read the records.
| Measurement | Manufacturer reported | Demonstrated | Community tested | Independently benchmarked |
|---|---|---|---|---|
| Autonomy | ||||
| Autonomous completion | No records | No records | No records | No records |
| Failure recovery | No records | No records | No records | No records |
| Intervention burden | No records | No records | No records | No records |
| Intervention frequency | No records | No records | No records | No records |
| Novelty degradation | No records | No records | No records | No records |
| Endurance & reliability | ||||
| Charging time | No records | No records | No records | No records |
| Energy per task | No records | No records | No records | No records |
| Mission failure rate | No records | No records | No records | No records |
| Working runtime | No records | No records | No records | No records |
| Interaction | ||||
| Human setup time | No records | No records | No records | No records |
| Instruction following | 1 | No records | No records | No records |
| Response latency | No records | No records | No records | No records |
| Manipulation | ||||
| Door opening | No records | No records | No records | No records |
| Fine manipulation | No records | No records | No records | No records |
| Multistep execution | No records | No records | No records | No records |
| Object retrieval | No records | No records | No records | No records |
| Unfamiliar-object grasping | No records | No records | No records | No records |
| Mobility | ||||
| Load carrying | No records | No records | No records | No records |
| Obstacle avoidance | No records | No records | No records | No records |
| Room navigation | No records | No records | No records | No records |
| Stair climbing | No records | No records | No records | No records |
| Travel speed | No records | No records | No records | No records |
| Ownership | ||||
| Cost per successful task | No records | No records | No records | No records |
| Operating cost | No records | No records | No records | No records |
| Purchase cost | No records | No records | No records | No records |
— No records: not assessed, not zero performance. Some measurements may not apply to this form factor. Counts indicate documentation, not quality or independent verification.
Evidence records
Claims stay attributed. Read each record for hardware, conditions, limitations and disclosures.
1 of 1 records
| Record / measurement | Attribution / context | Result | Record date |
|---|---|---|---|
Instruction following Instruction following · manufacturer claim1X advertises spoken household task requests; Early Access includes basic autonomy and scheduled remote expert assistance for unfamiliar tasks. | Manufacturer reported Omblet editorial Environment unspecified | No measured value | 2026-10-26 |
In the hands of owners
Public robot profiles, configurations and experience from the people using this model.