 Rainbow Robotics
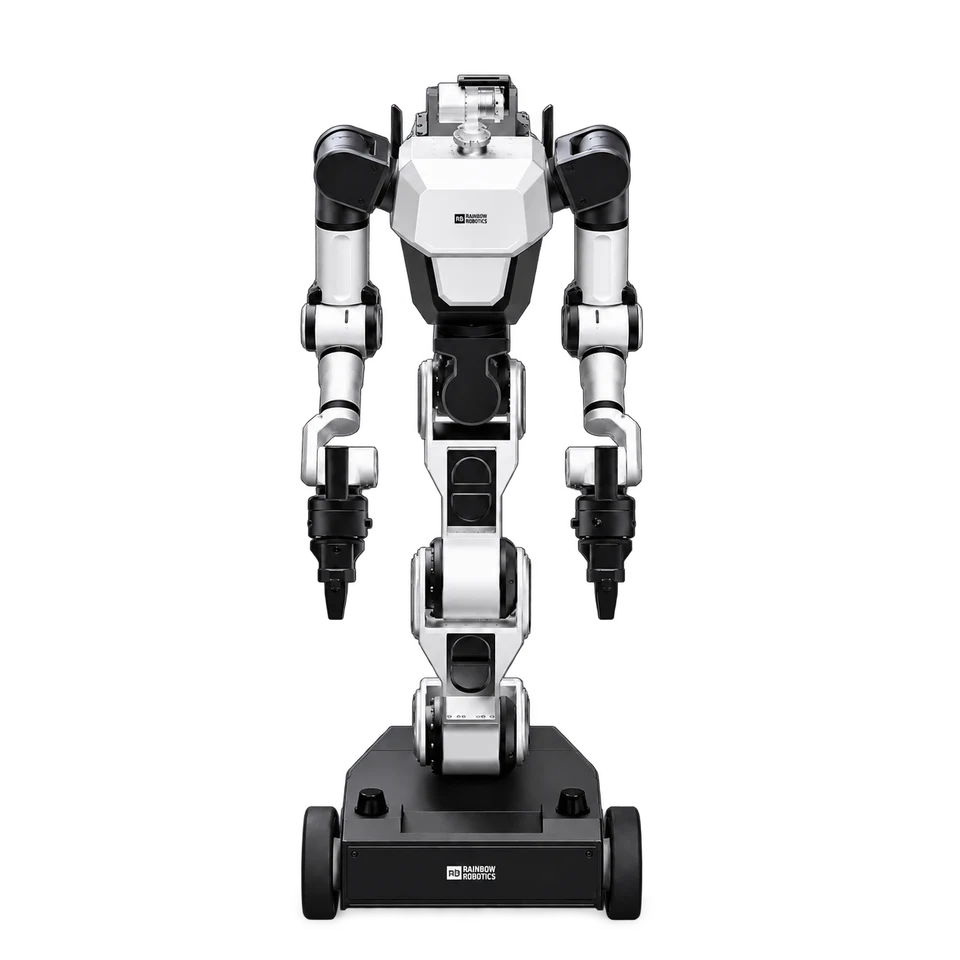
RB-Y1 Model A
Wheeled dual-arm research platform with an articulated central support and an open SDK. Model A uses the two-wheel base; head, grippers and teaching equipment depend on configuration.
- Form
- mobile manipulator
- Purpose
- Dual-arm robotics research
Specifications
Manufacturer-reported hardware and purchase details. Configuration differences stay with each value.
| Attribute | Reported value | Source |
|---|---|---|
| Configuration | ||
| Arm and support joints | 7 DoF per arm; 6 DoF central support | 2026-10-26 |
| Mobile base | Model A: two driven wheels | 2026-10-26 |
| Optional equipment | Neck module and grippers depend on version; vision camera not included | 2026-10-26 |
| Development | ||
| Control architecture | Separate Robot PC and User PC; ROS 2 and RB-Y1 SDK | 2026-10-26 |
| Manipulation | ||
| Arm payload | 3 kg per arm | 2026-10-26 |
| Arm reach | 600 mm to wrist, plus hand | 2026-10-26 |
| Mobility | ||
| Travel speed | 1.5 m/s | 2026-10-26 |
| Physical | ||
| Dimensions | 600 × 690 × 1400 mm (W × D × H) | 2026-10-26 |
| Exterior | Aluminum | 2026-10-26 |
| Mass | 131 kg for Model A | 2026-10-26 |
| Power | ||
| Battery | Model A: 50 V, 25 Ah (1250 Wh) | 2026-10-26 |
| Supply voltage | 48 VDC | 2026-10-26 |
| Purchase | ||
| Availability and region | Manufacturer research-platform enquiry; confirm module version, accessories and regional delivery. | 2026-10-26 |
| Pricing basis | Quote required for Model A and selected modules; no public configured USD price. | 2026-10-26 |
Evidence map
1 of 25 measurements have records. Each column shows a kind of evidence, not a performance rating. Select a count to read the records.
| Measurement | Manufacturer reported | Demonstrated | Community tested | Independently benchmarked |
|---|---|---|---|---|
| Autonomy | ||||
| Autonomous completion | No records | No records | No records | No records |
| Failure recovery | No records | No records | No records | No records |
| Intervention burden | No records | No records | No records | No records |
| Intervention frequency | No records | No records | No records | No records |
| Novelty degradation | No records | No records | No records | No records |
| Endurance & reliability | ||||
| Charging time | No records | No records | No records | No records |
| Energy per task | No records | No records | No records | No records |
| Mission failure rate | No records | No records | No records | No records |
| Working runtime | No records | No records | No records | No records |
| Interaction | ||||
| Human setup time | No records | No records | No records | No records |
| Instruction following | No records | No records | No records | No records |
| Response latency | No records | No records | No records | No records |
| Manipulation | ||||
| Door opening | No records | No records | No records | No records |
| Fine manipulation | No records | No records | No records | No records |
| Multistep execution | No records | No records | No records | No records |
| Object retrieval | No records | No records | No records | No records |
| Unfamiliar-object grasping | 1 | No records | No records | No records |
| Mobility | ||||
| Load carrying | No records | No records | No records | No records |
| Obstacle avoidance | No records | No records | No records | No records |
| Room navigation | No records | No records | No records | No records |
| Stair climbing | No records | No records | No records | No records |
| Travel speed | No records | No records | No records | No records |
| Ownership | ||||
| Cost per successful task | No records | No records | No records | No records |
| Operating cost | No records | No records | No records | No records |
| Purchase cost | No records | No records | No records | No records |
— No records: not assessed, not zero performance. Some measurements may not apply to this form factor. Counts indicate documentation, not quality or independent verification.
Evidence records
Claims stay attributed. Read each record for hardware, conditions, limitations and disclosures.
1 of 1 records
| Record / measurement | Attribution / context | Result | Record date |
|---|---|---|---|
Unfamiliar-object grasping Unfamiliar-object grasping · manufacturer claimRainbow Robotics presents RB-Y1 as a manipulation research platform; grippers and task programming are configuration dependent. | Manufacturer reported Omblet editorial Environment unspecified | No measured value | 2026-10-26 |
In the hands of owners
Public robot profiles, configurations and experience from the people using this model.